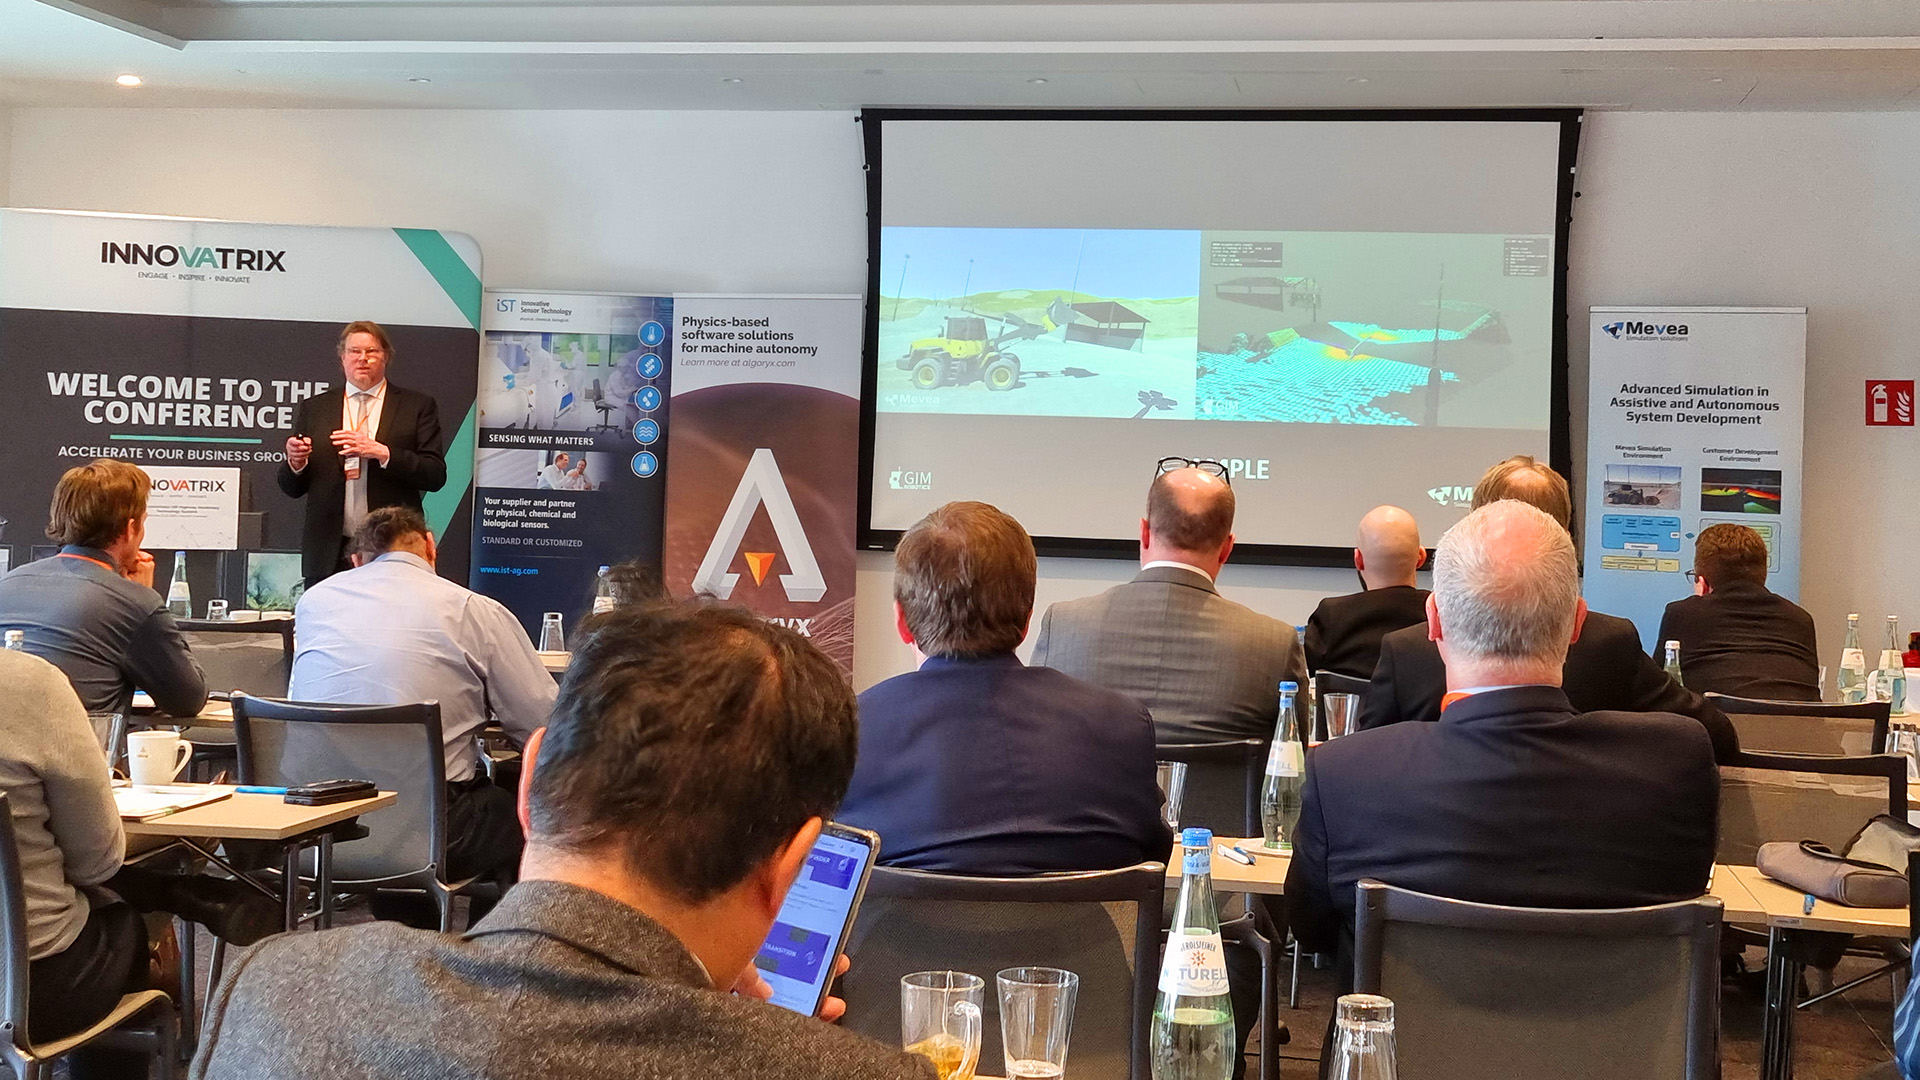

Mevea nahm am 2. Autonomous Off-Highway Machinery Technology Summit teil, der am 21. und 22. Februar 2024 in München stattfand.
Der Gipfel diente als Plattform für den Wissensaustausch zwischen Branchenführern, Herstellern, Anbietern technischer Lösungen und Endanwendern. Die Teilnehmer erkundeten die neuesten Entwicklungen im Bereich autonomer Geländefahrzeuge und Robotik und knüpften gleichzeitig Kontakte zu verschiedenen Akteuren.
Während des Gipfeltreffens präsentierte Dr. Asko Rouvinen , leitender technischer Berater von Mevea, wie fortgeschrittene Simulationen, d. h. physikbasierte digitale Zwillinge, bei der Entwicklung von Assistenz- und autonomen Systemen eingesetzt werden können und welche Vorteile sich daraus ergeben.
Zwei konkrete Beispiele wurden vorgestellt: die Entwicklung von SLAM-Anwendungen (Simultaneous Localisation and Mapping) und die Echtzeitsimulation der strukturellen Flexibilität.
Im Video (oben) ist der Radlader mit zwei LiDAR-Sensoren und einem Wegstreckensensor in der Unity-Visualisierung zu sehen. Die Sensorsignale nutzen Standard-ROS-Nachrichten (Robot Operating System). Die LiDAR-Punktwolkenvisualisierung beinhaltet verformbaren Boden im ROS 3D Rviz Visualizer.

Meveas Vertriebsleiter, Raimo Nikkilä, nahm zusammen mit vier weiteren Branchenexperten – Prof. Dr. Timo Oksanen (Technische Universität München), Mel Torrie (Autonomous Solutions, Inc.), Edwin Azzam (Stereolabs) und Dr. Luca Ferrari (CNH Industrial) – an der Podiumsdiskussion zum Thema „Automatisierung von Maschinen zur Vorbereitung auf Industrie 4.0“ teil . Die vier Themen der Podiumsdiskussion waren:
- Sensorsuite zur Datenerfassung, Analyse und Software
- Regulatorische Herausforderungen
- Maschinenanwendungen
- Herausforderungen bei der Automatisierung von Anlagen zur Vorbereitung auf Industrie 4.0