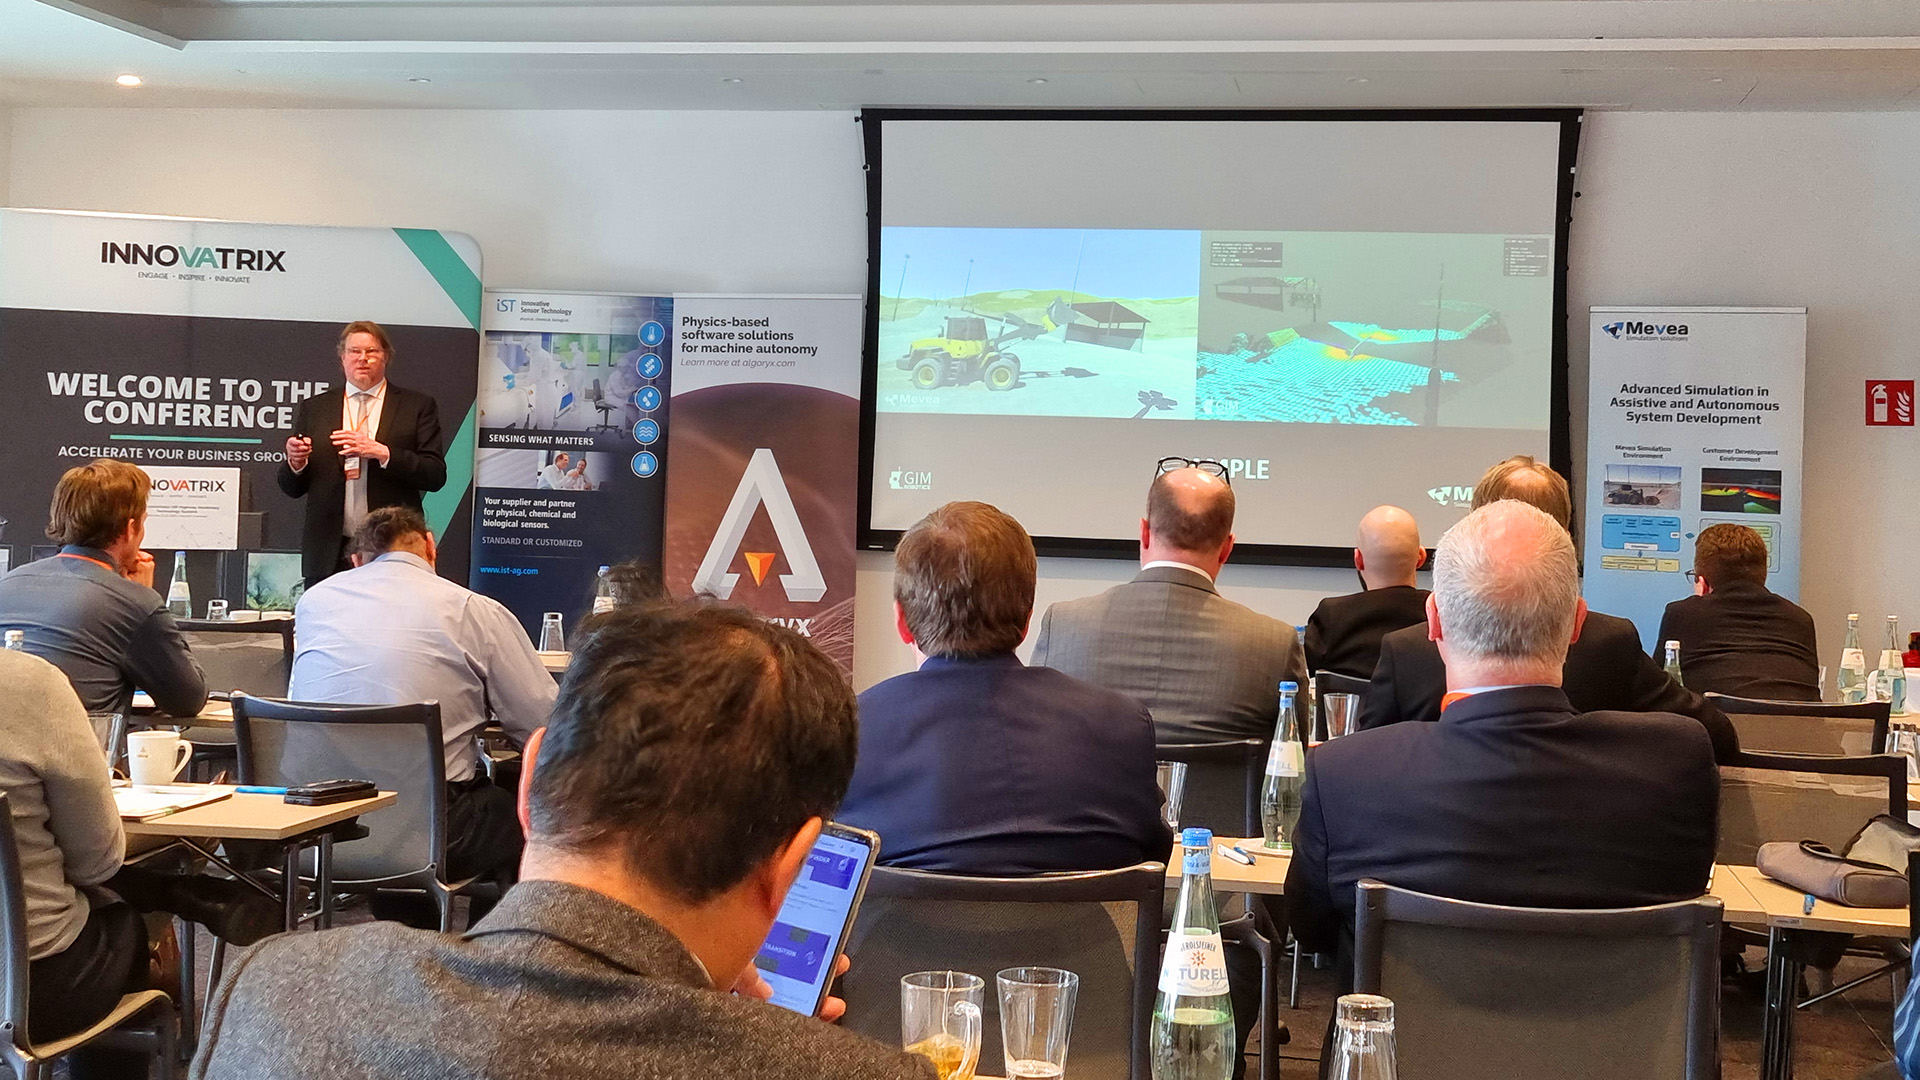

Meveaは、2024年2月21日〜22日にドイツのミュンヘンで開催された第2回自律型オフハイウェイ機械技術サミットに参加しました。
このサミットは、業界リーダー、メーカー、技術ソリューションプロバイダー、そしてエンドユーザー間の知識交換のプラットフォームとして機能しました。参加者は、自律走行オフハイウェイ車両とロボティクスの最新の進歩について探求するとともに、様々な関係者とのネットワーキングを行いました。
サミット期間中、Meveaのシニアテクニカルアドバイザーであるアスコ・ロウヴィネン博士は、高度なシミュレーション、すなわち物理ベースのデジタルツインが、支援システムや自律システムの開発にどのように活用できるか、またどのようなメリットが得られるかについて発表しました。
紹介された 2 つの具体的な例としては、SLAM (Simultaneous Localisation and Mapping) アプリケーションの開発と構造柔軟性のリアルタイム シミュレーションが挙げられます。
上記の動画では、 2つのLiDARとオドメーターセンサーを搭載したホイールローダーがUnityのビジュアライゼーション上で動作しています。センサー信号は標準的なROS(Robot Operating System)メッセージを使用しています。LiDAR点群のビジュアライゼーションには、ROS 3D Rvizビジュアライザー上の変形可能な土壌が含まれています。

Meveaの営業部長であるライモ・ニッキラ氏は、サミットのパネルディスカッション「インダストリー4.0に向けた機械の自動化」に、他の4人の業界専門家、ティモ・オクサネン教授(ミュンヘン工科大学)、メル・トーリエ氏(Autonomous Solutions, Inc.)、エドウィン・アザム氏(Stereolabs)、ルカ・フェラーリ博士(CNH Industrial)と共に参加しました。パネルディスカッションの4つのテーマは以下のとおりです。
- データ、分析、ソフトウェアを収集するためのセンサースイート
- 規制上の課題
- 機械用途
- 4.0に向けた機器自動化の課題